ESP32控制ULN2003驱动板带动28BYJ48五线四相步进电机工作原理
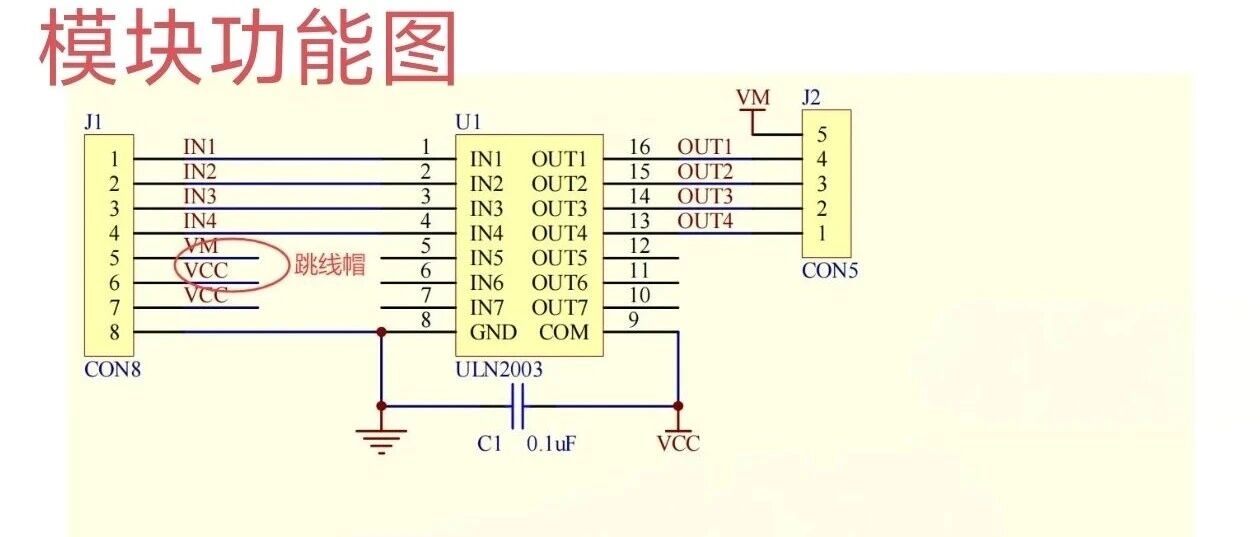
本文深入解析ESP32通过ULN2003驱动板控制28BYJ-48五线四相步进电机的完整工作原理。内容系统拆解为电气驱动与机电执行两大核心模块:详细阐述ULN2003达林顿阵列的电流放大机制、内置续流二极管的过压保护逻辑及公共端供电要点;深度剖析28BYJ-48电机的内部绕组结构、磁场旋转原理及极易被忽视的1/64减速比陷阱。结合ESP32定时器控制策略,对比单四拍与八拍驱动时序的差异,揭示提升转动平滑度与输出力矩的关键技巧,助力开发者快速排查故障并实现精准控制。
零基础学ESP32:控制步进电机,让你的设备“动”起来!

本文手把手教你使用ESP32与MicroPython控制步进电机。通过搭配ULN2003驱动板,仅需四根信号线即可完成硬件连接。课程深入浅出地讲解了步进电机的单拍工作原理与线圈通电顺序,并提供了结构清晰的控制代码。开发者只需修改延时变量即可灵活调节电机转速,实现高精度的角度控制。掌握这一核心技能,你将能够轻松驱动智能窗帘、3D打印机、机器人关节等设备,彻底打通硬件开发从静态显示到精准运动的最后一块拼图,开启趣味创客之旅。

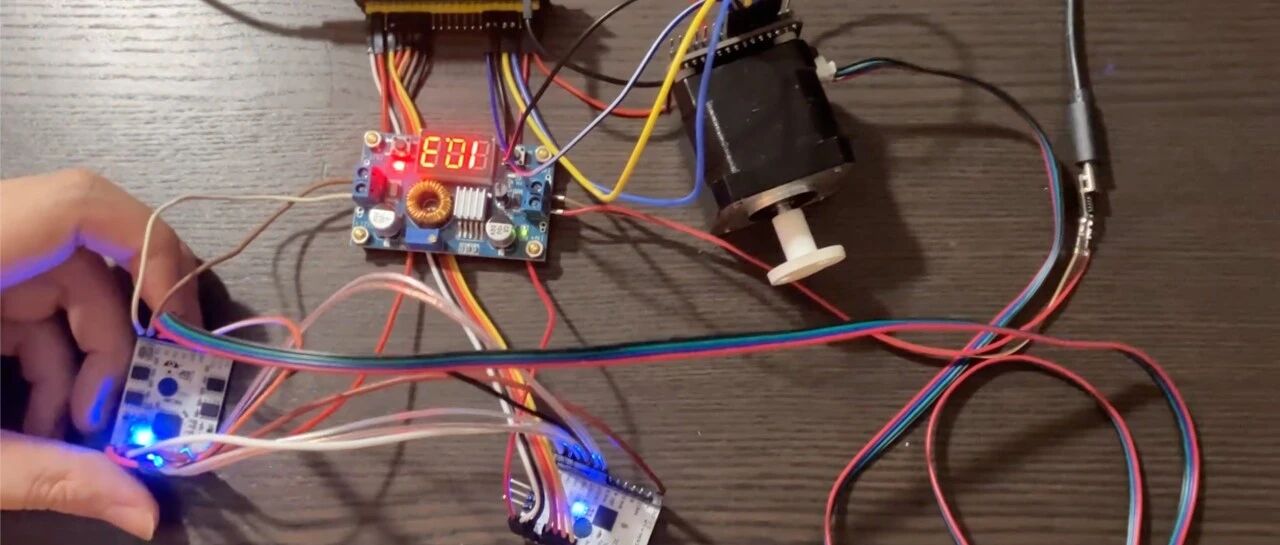
ESP32-S3玩转步进电机:开环转起来,闭环不丢步

本文分享了基于 ESP32-S3 和 CircuitPython 的步进电机控制进阶方案。首先利用 TMC4361A 运动控制器与 TMC2160 驱动器搭建开环系统,实现精准的梯形加减速控制。随后引入 ADMT4000 磁编码器构建闭环反馈,通过软件算法实时检测并补偿丢步误差。项目详细解析了 SPI 通信协议、寄存器配置及闭环补偿逻辑,解决了传统步进电机在负载突变下易丢步的痛点。文中还总结了 SPI 时序、有符号数处理等踩坑经验。完整代码开源,适合嵌入式开发者参考,从“转起来”到“转得准”,打造高可靠性电机控制系统,为自动化应用提供坚实硬件基础。

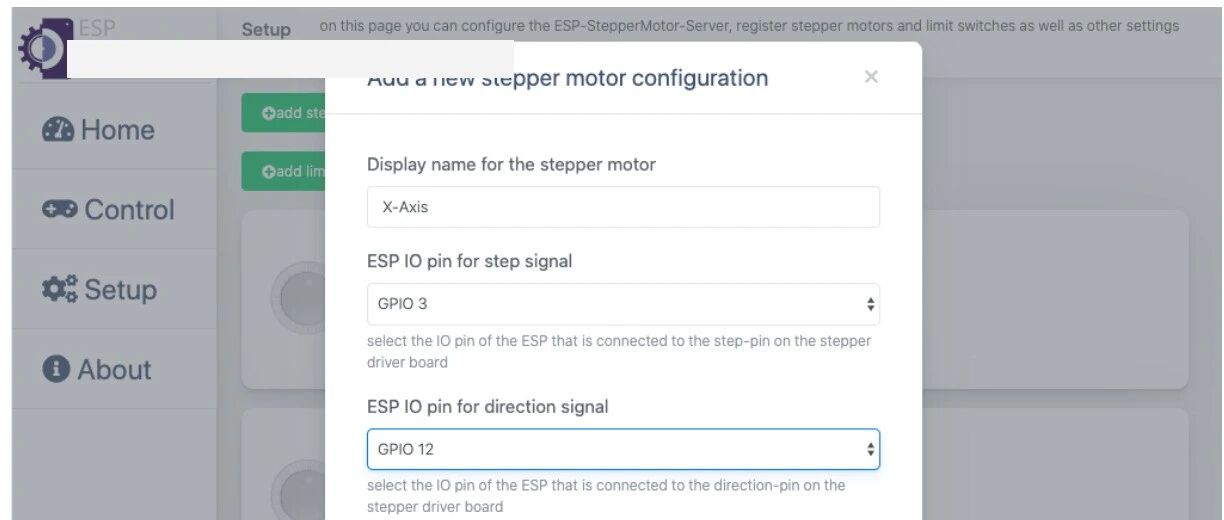
别再手写驱动代码了!把 ESP32 变成超强步进电机控制服务器,带网页后台、带REST API、还能串口盲操

ESP-StepperMotor-Server 是一个基于 ESP32 的开源项目,能将开发板快速变身为功能完整的步进电机控制服务器。无需编写底层驱动,只需连接硬件并刷入固件,即可通过响应式网页界面、REST API 或串口命令控制多轴电机。支持限位开关、归零传感器、旋转编码器等外设,并提供 OTA 升级和调试选项,非常适合自动窗帘、喂食器、相机滑轨等中小型自动化项目。