ESP32-S3玩转步进电机:开环转起来,闭环不丢步
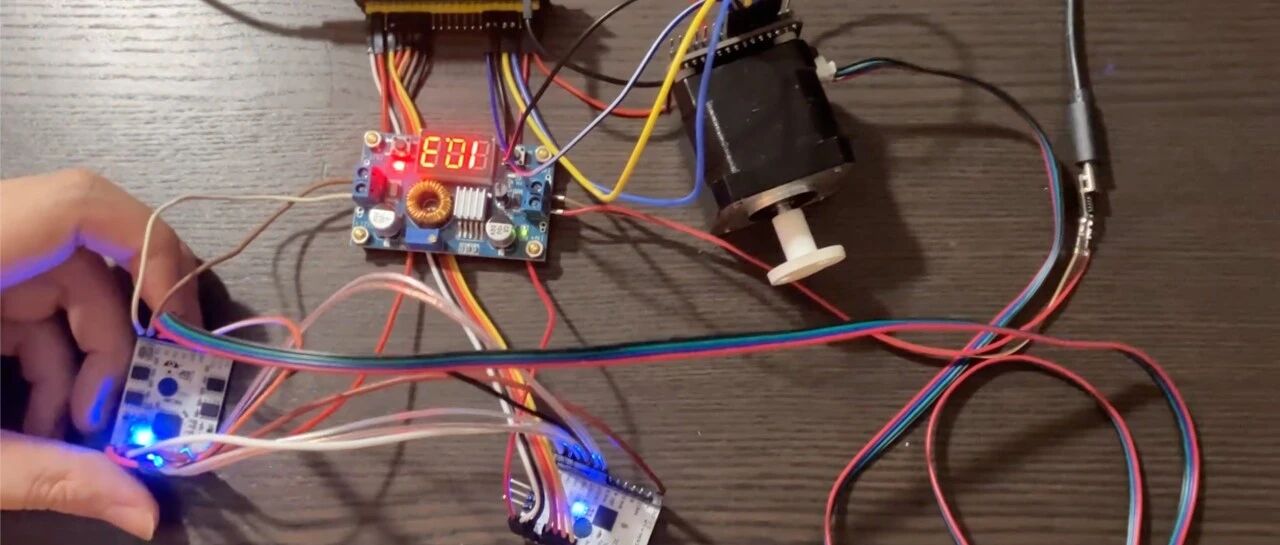
本文分享了基于 ESP32-S3 和 CircuitPython 的步进电机控制进阶方案。首先利用 TMC4361A 运动控制器与 TMC2160 驱动器搭建开环系统,实现精准的梯形加减速控制。随后引入 ADMT4000 磁编码器构建闭环反馈,通过软件算法实时检测并补偿丢步误差。项目详细解析了 SPI 通信协议、寄存器配置及闭环补偿逻辑,解决了传统步进电机在负载突变下易丢步的痛点。文中还总结了 SPI 时序、有符号数处理等踩坑经验。完整代码开源,适合嵌入式开发者参考,从“转起来”到“转得准”,打造高可靠性电机控制系统,为自动化应用提供坚实硬件基础。