Low Cost Mocap:一个用ESP32构建的低成本室内运动捕捉系统,用于无人机自主飞行等
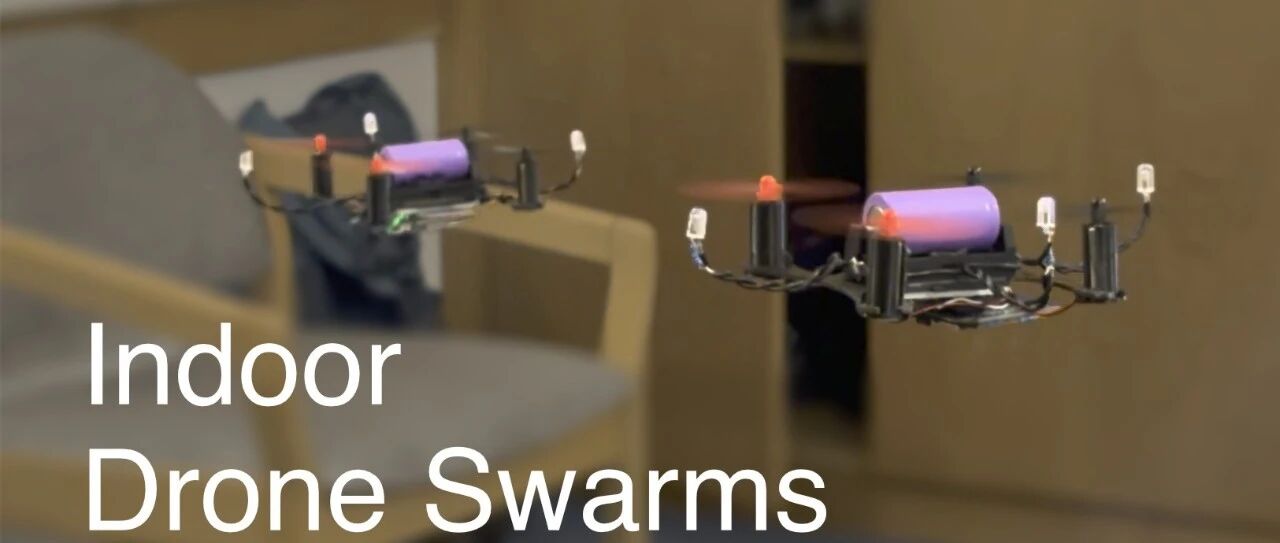
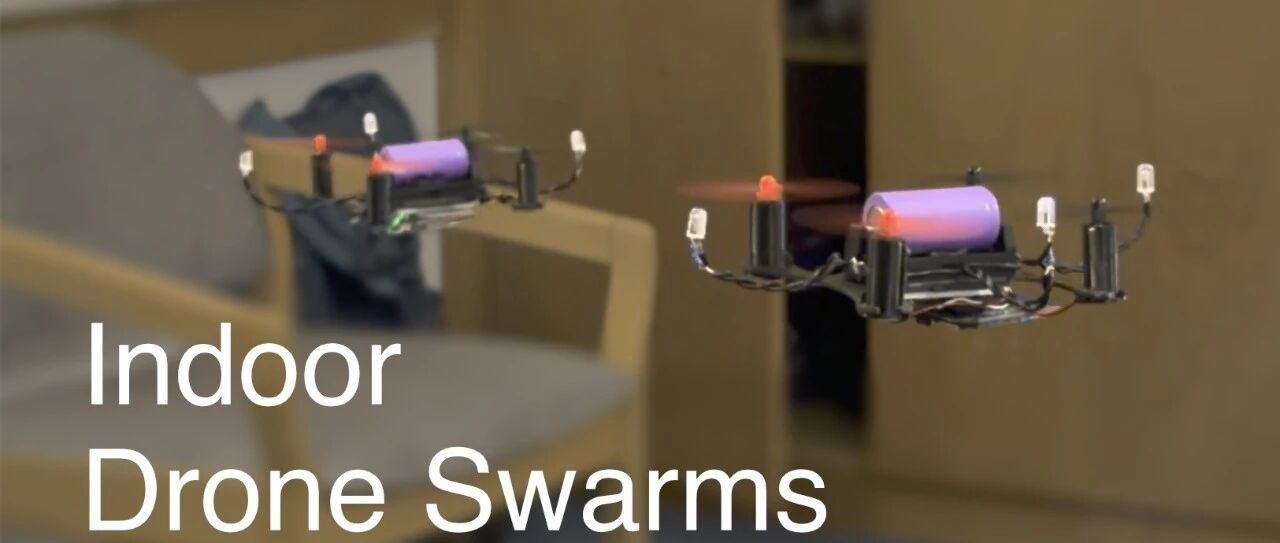
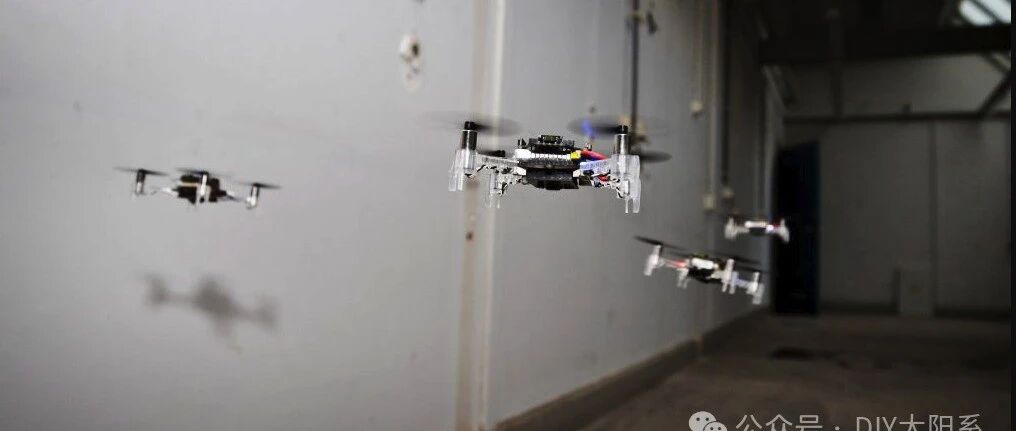
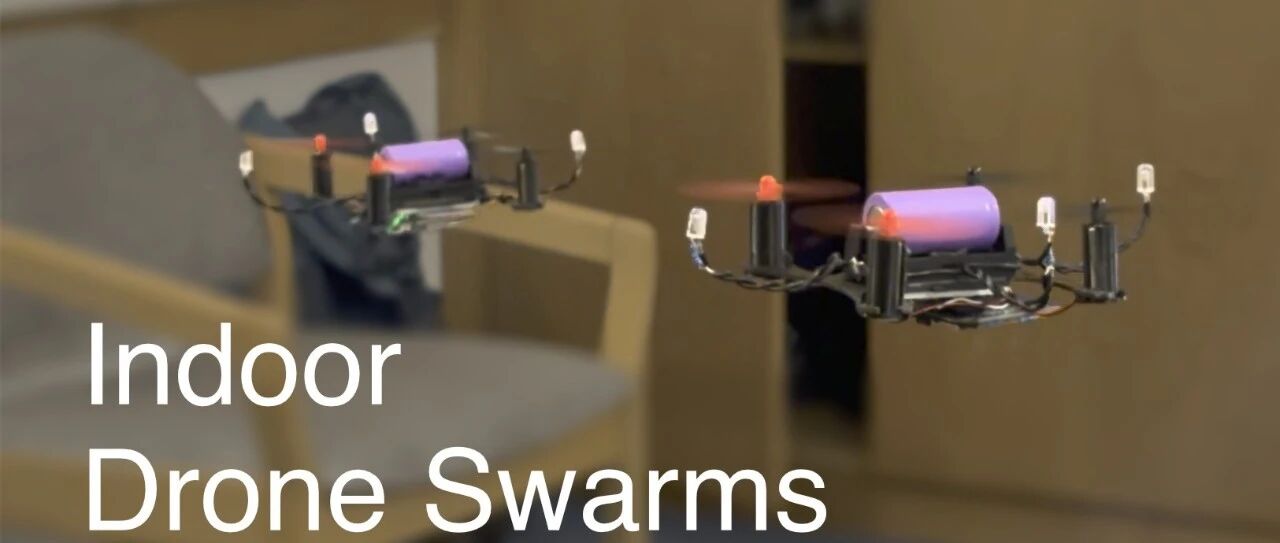
本文详细介绍了一个名为Low Cost Mocap的开源项目,该项目旨在利用ESP32构建一套低成本的室内运动捕捉系统。针对传统动捕设备价格昂贵、配置复杂的痛点,该系统提供了一种极具性价比的解决方案。它采用“外部-内部”架构,通过部署摄像头阵列捕捉图像,并利用计算机视觉算法实时分析物体的位置与姿态,从而实现对多架无人机自主飞行的精准控制。该系统不仅硬件成本低廉、安装配置过程简单明了,还具备广泛的应用潜力,适用于室内无人机编队飞行、机器人导航等多种场景,极大地降低了室内定位技术的门槛。
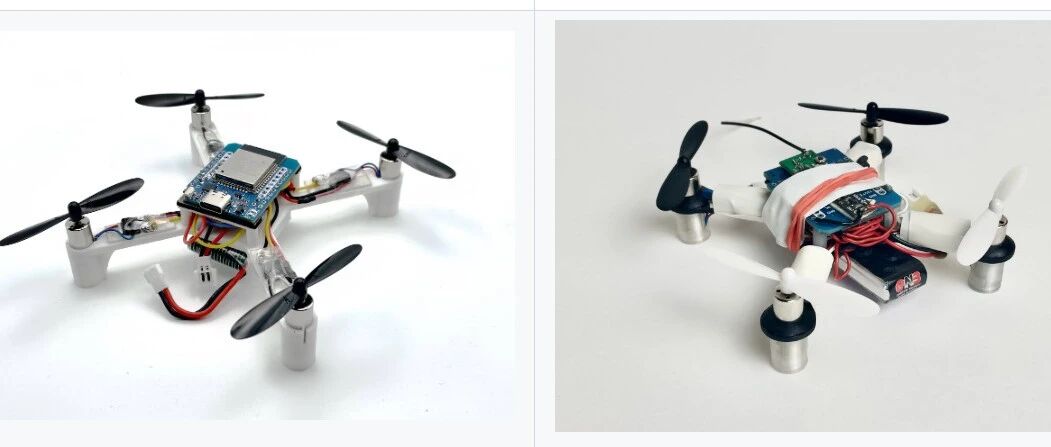
基于 ESP32 芯片、从零开始打造无人机,这个开源项目火了,代码电路全给你!

想亲手打造一台属于自己的无人机?开源项目 Flix 让这一切变得触手可及。基于 ESP32 芯片,仅需几十元的通用电子元件,配合 Arduino 编写的简洁固件、完整的电路图和 3D 打印机架文件,你就能从焊接电路到刷写代码,完整体验从0到1的硬核创造过程。项目代码不到2000行,却涵盖了姿态解算、PID 控制、电机混合等飞控核心知识,既是玩具,更是飞行控制的学习实验室。所有资料已开源,安全又低成本,技术宅的终极浪漫就在这里。

Low Cost Mocap:一个用ESP32构建的低成本室内运动捕捉系统,用于无人机自主飞行等

本文介绍开源项目Low Cost Mocap,一个基于ESP32构建的低成本室内运动捕捉系统。该系统采用”外部-内部”架构,通过摄像头阵列和计算机视觉算法实时追踪物体位姿,可应用于多架无人机自主飞行、机器人导航等场景。相比传统动捕系统,具有成本低、易部署、多用途等优势,为室内定位领域提供了经济实惠的解决方案。

MAVLink:一个开源轻量级的消息库,用于无人机和地面控制站之间的通信

MAVLink 是无人机领域不可或缺的轻量级消息库,专为解决无人机与地面站间的通信痛点而生。本文深入解析 MAVLink 的核心原理,探讨其如何在带宽受限和资源约束环境下实现高效数据传输。文章涵盖跨厂商兼容性优势,并提供详细的 Ubuntu 环境安装与 C 语言集成指南。同时分析其优缺点,帮助开发者快速上手,构建稳定可靠的无人机通信系统。无论是初学者还是资深工程师,掌握 MAVLink 都将极大提升项目效率。

Low Cost Mocap:一个用ESP32构建的低成本室内运动捕捉系统,用于无人机自主飞行等

本文介绍名为Low Cost Mocap的开源项目,这是一个利用ESP32芯片构建的低成本室内运动捕捉系统。该系统采用外部摄像头阵列结合计算机视觉算法,能够实时追踪物体位置与姿态,适用于多架无人机自主飞行及机器人导航等场景。相比传统昂贵方案,它具备成本低、易部署、多应用等优势。项目从零开始构建,为开发者提供了一种经济实惠的运动捕捉解决方案,具有广阔的应用前景。

MAVLink:一个开源轻量级的消息库,用于无人机和地面控制站之间的通信

MAVLink 是无人机领域不可或缺的轻量级消息库,专为无人机与地面站通信设计。本文深入解析 MAVLink 核心概念,探讨其如何解决带宽限制、跨厂商兼容及资源约束等痛点。同时提供详细的 Ubuntu 环境安装与 C 语言集成指南,并客观分析其优缺点。无论你是开发者还是爱好者,掌握 MAVLink 都能显著提升项目效率,实现设备间无缝沟通。

MAVLink:一个开源轻量级的消息库,用于无人机和地面控制站之间的通信

MAVLink是无人机领域广泛使用的轻量级消息库,专门用于无人机与地面控制站之间的通信。它通过XML文件定义消息集,采用Python工具生成多语言源代码,实现跨厂商设备的互操作。MAVLink具有带宽占用低、跨平台支持好、资源消耗少等优势,特别适合资源受限的无人机系统。虽然学习曲线较陡,但在无人机开发中已成为不可或缺的通信标准。

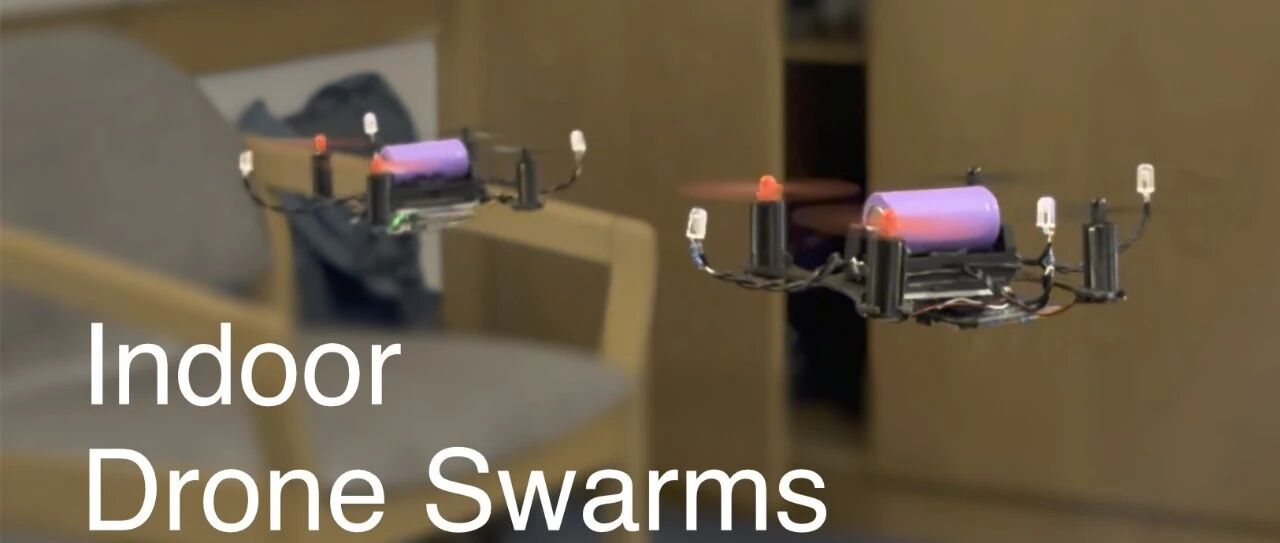
乐鑫官方整活:ESP-Drone,可组队避障的开源无人机解决方案

ESP-Drone是乐鑫官方推出的开源无人机解决方案,基于ESP32/ESP32-S2/ESP32-S3芯片打造,支持Wi-Fi连接,可通过手机APP或游戏手柄控制。该项目采用简单硬件设计和清晰可扩展的代码架构,非常适合STEAM教育和科技DIY爱好者使用。用户可以自行组装、烧录固件,体验飞行控制乐趣,还能进行参数调试和功能定制。随着物联网和人工智能技术的发展,ESP-Drone在无人机领域展现出广阔的应用前景。

Low Cost Mocap:一个用ESP32构建的低成本室内运动捕捉系统,用于无人机自主飞行等

本文介绍了一款名为Low Cost Mocap的开源运动捕捉系统,该系统使用ESP32构建,是一种经济实惠的室内运动捕捉解决方案。系统采用“外部-内部“架构,通过摄像头阵列捕捉物体图像,利用计算机视觉算法分析并计算物体位置和姿态,从而实现运动轨迹追踪。该系统成本低、易于安装配置,可广泛应用于室内无人机飞行、机器人导航等场景,为低成本应用提供了可行的运动捕捉方案。

MAVLink:一个开源轻量级的消息库,用于无人机和地面控制站之间的通信

MAVLink是无人机领域广泛使用的轻量级消息库,专门解决无人机与地面控制站之间的通信问题。它通过XML定义消息集,支持多种编程语言代码生成,具有带宽占用低、跨厂商兼容、资源消耗小等优势。本文详细介绍了MAVLink的安装配置流程及其优缺点,是无人机开发者入门这一核心通信协议的实用指南。