原文:Through-Wall Human Presence and Vital Sign Detection Using Dual-Mode mmWave Radar and Embedded Data Fusion
来源:International Journal of Recent Trends in Multidisciplinary Research, May-June 2026, Vol 6(03), 78-86
作者单位:印度 BGS Institute of Technology 电子与通信工程系
先说结论:这不是一篇算法上有突破的论文,而是一个把"穿墙人体检测"这件事拉到很低成本的工程实现。整套系统的核心就是两块毫米波雷达模块加一块 ESP32——一块雷达负责"墙后面有没有东西在动、在哪",另一块专门盯着"这个目标有没有呼吸"。两路信息在单片机上做融合判断,确认是活人才报警。思路本身不新,但把动目标检测和生命体征检测拆成两路硬件、再在嵌入式端做决策融合的做法,对想做低成本安防、救援定位原型的人有参考价值。需要提醒的是,论文的实验验证偏定性,没有给出量化的准确率数字,这一点后面会细说。
一、为什么"穿墙探测"这件事值得做?
很多场景里,人没法直接看到墙另一边的情况:救援队在废墟外想知道里面有没有幸存者,安防系统想确认空房间里是不是进了人,军方侦察更不想为了看一眼就破门。摄像头在这些场合基本派不上用场——要么没有视线,要么有隐私顾虑(比如卧室、病房里的长期监护)。
毫米波雷达恰好绕开了这两个问题:它能穿透木板、石膏板、砖墙这类非金属障碍物,不依赖光照,也不拍图像,天然保护隐私。但穿墙这件事的难点也很实在——墙体对信号的衰减、多径反射、环境杂波,都会让回波信噪比变得很差。更要命的一个问题是:雷达能发现"有东西在动",但分不清动的是人还是窗帘、风扇、晃动的桌椅。误报多了,系统就没法用。
这篇论文要解决的正是这个"分不清"的问题。
二、一个雷达不够,为什么要两个?
作者的思路很直接:静止的活人和静止的物体,区别在于活人会呼吸。呼吸引起的胸口起伏只有几毫米,属于"微动",但它是一个只有生命体才有的周期性信号。所以只要同时确认"有目标"和"目标在呼吸",就能把大部分静态杂物造成的误报挡在门外。
基于这个判断,系统用了两块雷达模块,各管一件事:
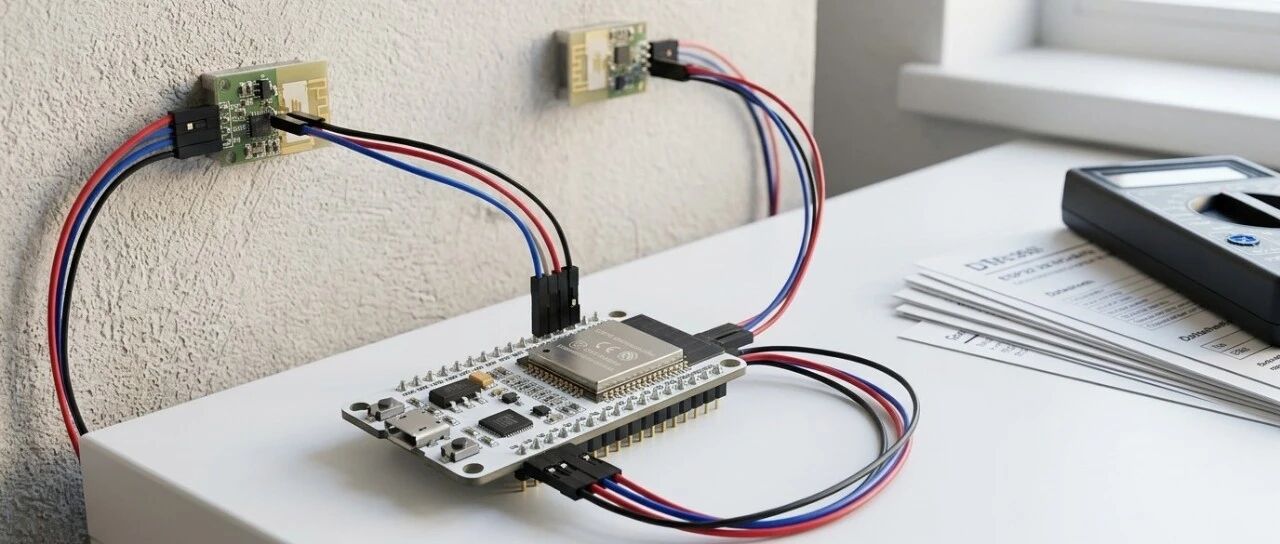
第一块是运动与位置检测雷达(论文实物用的是海凌科 HLK-LD2450),负责输出目标的运动状态、距离和大致位置;第二块是生命体征检测雷达,专门捕捉呼吸引起的胸腔微动。两路数据都通过 UART 串口送进 ESP32,由单片机做预处理、特征提取和最终的决策融合。
决策逻辑把结果分成四档:无人、有人、检测到呼吸、入侵者报警。只有运动信号和呼吸信号对上了,系统才确认"有活人",进而触发蜂鸣器报警、LCD 显示和 Wi-Fi 远程推送。
上图是系统整体架构图——从天线阵列、射频收发、ADC 采样,到信号预处理、呼吸/心率特征提取,再到存在检测决策和显示输出的完整流水线
顺带说一句,这张图在论文里有个明显的编辑疏漏:图题上方残留了一行"Fpga-Based Mri Reconstruction Architecture"的字样,和正文内容完全无关,应该是从别的模板复制过来没删干净。正文里甚至还留着一句"Small correction before final paper submission"的修改备忘。这类低级纰漏不影响技术内容,但也侧面反映了这篇论文的成色——它更接近一个完成度不错的本科/硕士课程设计,而不是严格打磨过的研究工作。
三、整套系统是怎么串起来的?
硬件清单很短:两块毫米波雷达模块、一块 ESP32、5V 稳压电源、一块 LCD/TFT 显示屏、一个蜂鸣器,再加上 Wi-Fi 远程推送(ESP32 自带)。软件基于 Arduino IDE 或 ESP-IDF 开发,远程监控可以接 Blynk、MQTT 或者自建网页看板。
工作流程按信号走向可以拆成四步:
第一步,隔墙采集。雷达放在墙的一侧,对着墙发射毫米波信号,接收墙后人体反射回来的回波。运动雷达输出目标距离和位置,体征雷达输出包含呼吸微动的原始回波。
第二步,预处理。这一步是整套系统真正干活的地方,下一节单独展开。
第三步,数据融合与决策。运动特征和呼吸特征汇总后,由决策逻辑判断当前属于四档状态中的哪一档。
第四步,输出。本地 LCD 显示"Presence Detected / Breathing: Yes"这类状态,蜂鸣器负责现场报警,Wi-Fi 把结果推到手机或监控端。
整套方案的成本大头就是两块雷达模块,HLK-LD2450 这类消费级雷达模组单价在几十元人民币量级,加上 ESP32,整套 BOM 控制在百元级别没有问题。对比那些需要 GPU 跑深度学习模型的穿墙检测研究,这个方案的卖点很明确:便宜、低功耗、能实时跑在单片机上。
四、呼吸信号是怎么从噪声里"抠"出来的?
穿墙场景里,墙体本身的反射往往比人体回波还强,呼吸引起的信号变化又只有毫米级,直接看原始数据基本是一片噪声。论文在 ESP32 上安排了五级处理:
先是基础的噪声滤波,压掉随机抖动;然后是墙体杂波去除,把墙和周围固定物的强反射抑制掉——这一步不做,墙的回波会淹没一切;接着是静态物体剔除,把家具这类不动的反射源排除,让系统只关注"会动的东西"。
针对呼吸信号,还有两道专门的处理:带通滤波把频率范围收窄到人体呼吸所在的低频区间,把呼吸微动从其他运动成分里分离出来;再用 FFT 把时域信号转到频域,找出周期性的呼吸分量。最终输出的是一条平滑的呼吸波形。
这里比较实在的一点是,所有处理都是滤波、FFT 这个量级的运算,ESP32 跑得动,不需要外部算力。但也要指出,论文只说了"用了这些处理",没有给出具体的滤波器参数、呼吸频带范围、FFT 点数和窗函数选择,想复现的人需要自己补这些细节。
五、实验结果到底说明了什么?
论文的实验部分以图为主,我们按"它想证明什么"来读,而不是逐图搬运。
首先是最基本的结论:系统能跑通。雷达界面能实时标出目标在监测区域里的位置和距离。
上图是雷达可视化界面截图——绿色雷达网格上标出被检测到的目标点
其次是跟踪的稳定性。下图中,目标距离随时间的曲线稳定在 2.5 英尺(约 0.76 米)附近,只有小幅波动,作者把波动归因于身体移动、呼吸和传感器噪声。这说明雷达对静止目标的距离输出是连续的、不漂移。
第三是预处理确实有效。下图 9 对比了滤波前后的信号,原始信号毛刺很多,滤波后明显平滑;下图 10 给出了提取到的呼吸波形,是规则的类正弦周期信号,说明胸腔微动确实被分离出来了。下图 12 则显示,加了杂波去除和静态物体剔除之后,误检次数明显下降。
最后是系统边界:下图 11 显示检测准确率随距离增加而下降,原因是信号衰减和墙体反射损耗。
读到这里需要泼一点冷水:所有这些结果都是定性的。论文没有给出任何一张量化表格——没有准确率的具体百分比,没有误报率数字,没有在不同墙体材质、不同厚度下的对比数据,也没有和任何基线方法做横向比较。图 11 和图 12 的坐标轴上甚至没有标数值。所以"准确率随距离下降""误检减少"这些结论,方向上是可信的(符合物理直觉),但幅度有多大、边界在哪里,论文本身回答不了。
六、冷静看待:亮点、短板和能借鉴的地方
这篇论文真正有价值的地方,不是某个具体算法,而是它验证了一个低成本系统架构的可行性:用两路分工明确的消费级雷达,在百元级硬件上实现"运动 + 呼吸"双重确认的穿墙检测。对于做智能楼宇、独居老人监护、简易安防原型的人来说,这个架构可以直接抄作业——HLK-LD2450 加 ESP32 的组合在国内很容易买到,论文里的处理流程(杂波去除、带通滤波、FFT 提取呼吸)也都是成熟技术。
它的短板同样明显。除了前面说的缺少量化验证,还有几个问题论文没有触及:多目标场景下呼吸信号怎么分离(房间里不止一个人时怎么办);金属墙、混凝土承重墙这类强衰减障碍下系统是否还有效;人侧卧、背对雷达时呼吸信号变弱会不会漏检。作者在结尾也承认,后续需要测试不同墙材、扩大探测距离、引入机器学习分类。
所以我觉得:它适合作为工程选型和原型搭建的参考,不适合作为性能评估的依据。如果你要做的是"有没有人"这种粗粒度判断,这套方案够用且便宜;如果你需要的是医疗级的呼吸率精度或者复杂环境里的可靠检测,这篇论文给不了你想要的答案,得去看 IEEE 上那些带完整定量实验的 FMCW 雷达研究。
结语
穿墙检测这个方向,学术界卷的是算法和模型,而这篇论文走的是另一条路:把现成的便宜模块拼起来,用"呼吸确认"这个朴素的判据压住误报。它证明了一件事——在很多实际场景里,系统设计的巧劲比算法的先进性更管用。只是下次投稿前,记得把模板里残留的 MRI 字样删掉。