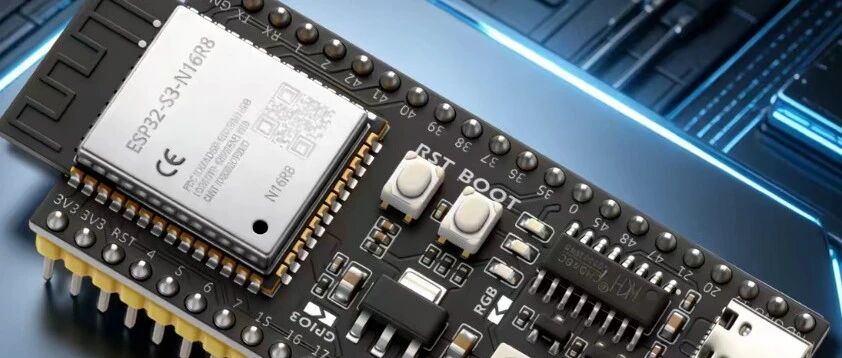
本期作为系列教程的硬件铺垫篇,我整理了整套自平衡小车的完整硬件物料清单。所有配件均是性价比高、对新手友好的选型,都是后续程序调试和整机组装的必备元件。待后续制作完成后,我会出一期更完整的硬件清单,方便大家复刻。本期清单是对照我目前计划采购或者已采购的硬件清单整理。
|
编号 |
名称 |
数量 |
说明 |
|
1 |
TT 马达电机支架 |
2 |
专属适配TT马达的固定支架 |
|
2 |
TT 编码器马达金属轴(1:48 减速比) |
2 |
TT 马达,俗称小车电机 |
|
3 |
TB6612 电机驱动模块 |
1 |
TT 马达双路驱动模块 |
|
4 |
AT8236 电机驱动模版 |
1 |
驱动大电流款(备用) |
|
5 |
65mm 橡胶轮胎 |
2 |
适配TT马达轴径的专用轮胎 |
|
6 |
40P 彩色杜邦线 |
1 |
前期单模块调试使用 |
|
7 |
ESP32-S3-N16R8 核心板 |
1 |
小车的主控大脑,选用S3版本核心板,拥有更大的内存和闪存,运算性能更强,可流畅运行自平衡PID算法、姿态解算、数据采集等多重程序。支持WiFi、蓝牙拓展,后续可升级遥控、数据上传、上位机调试等功能, |
|
8 |
MPU6050 三轴加速度、陀螺仪模块 |
1 |
小车的姿态感知核心,也是自平衡功能的关键配件。可实时采集小车的倾斜角度、角速度、加速度数据,将姿态数据传输给ESP32主控,主控通过算法实时计算、调节电机转速,修正小车倾斜状态,实现直立自平衡、动态稳行的核心效果。 |
|
9 |
DC 电源模块 3.3V 5V 12V |
1 |
主板、陀螺仪、电机驱动供电 |
|
10 |
底盘 |
1 |
计划手搓 |
|
11 |
各个模块(主控、电源模版、驱动模块)连接底座 |
1 |
嘉立创 PCB 或者洞洞板手搓 |