单个ESP32开发板支持多屏显示:打造个性化智能家居控制中心
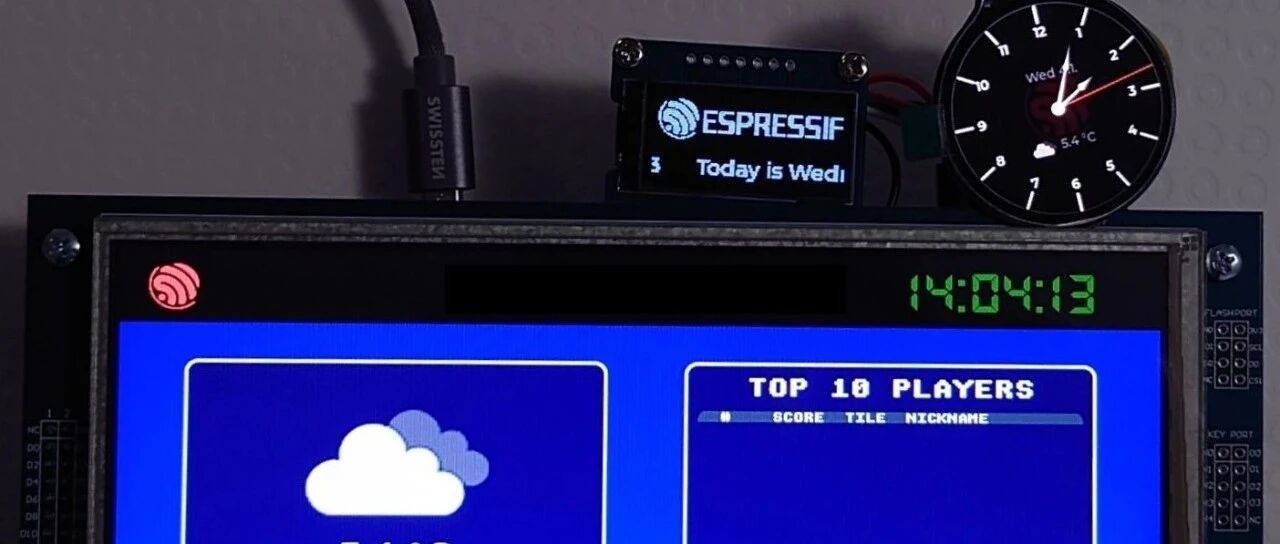
本文介绍了一个基于ESP32开发板的多屏显示演示项目,该项目通过SPI接口连接多个LCD显示屏,利用LVGL图形库实现界面设计和触控交互。项目集成了SNTP时间同步、OpenWeatherMap天气API获取、WiFi网络搜索连接以及NVS设置保存等功能,为打造个性化智能家居控制中心提供了完整的解决方案。
最流行的开源硬件平台
本文介绍了一个基于ESP32开发板的多屏显示演示项目,该项目通过SPI接口连接多个LCD显示屏,利用LVGL图形库实现界面设计和触控交互。项目集成了SNTP时间同步、OpenWeatherMap天气API获取、WiFi网络搜索连接以及NVS设置保存等功能,为打造个性化智能家居控制中心提供了完整的解决方案。
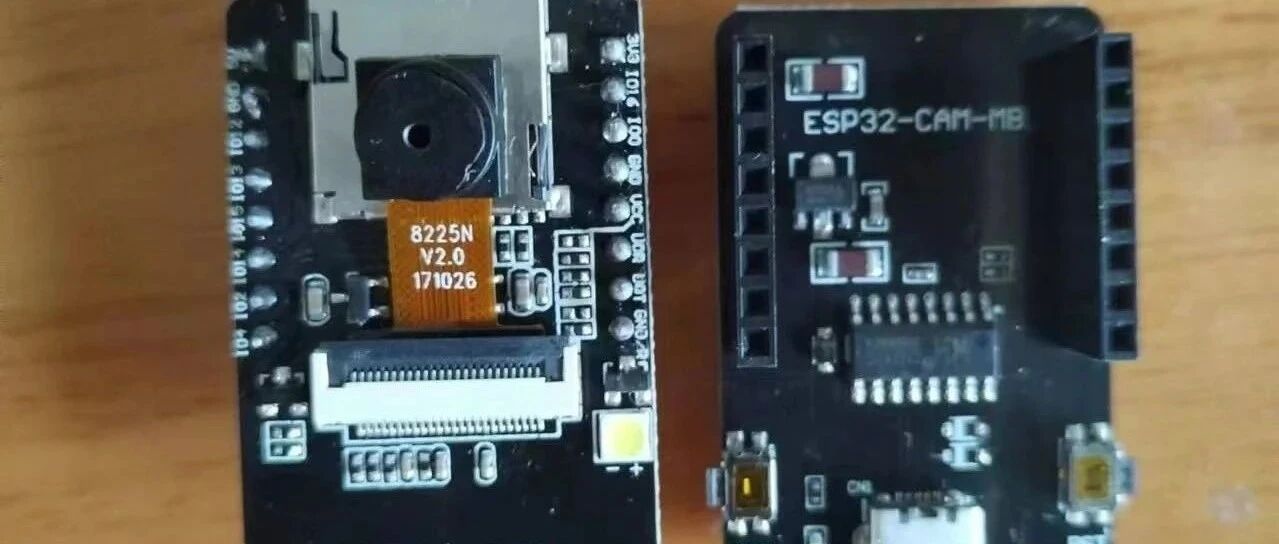
ESP32-Camera是Espressif官方推出的图像传感器开发模块,基于ESP32系列芯片,支持多种图像传感器。该模块提供丰富的驱动程序,支持图像采集、控制及数据格式转换(支持BMP和JPEG格式)。软件库基于ESP-IDF开发,开发者可轻松实现与不同图像传感器的兼容,快速开发图像采集和处理应用。模块还提供BMP和JPEG格式转换工具,满足不同场景需求。开源代码可在GitHub获取。
本文详细介绍了ESP32如何读取旋转编码器信号,实现旋钮控制功能。内容涵盖增量式和绝对式编码器的原理区别,重点讲解ai-esp32-rotary-encoder库的使用方法,包括库安装、引脚连接、API配置、中断驱动和回调函数注册等。通过示例代码演示如何用旋转编码器控制LED亮度,帮助开发者快速将旋钮输入集成到ESP32物联网项目中。
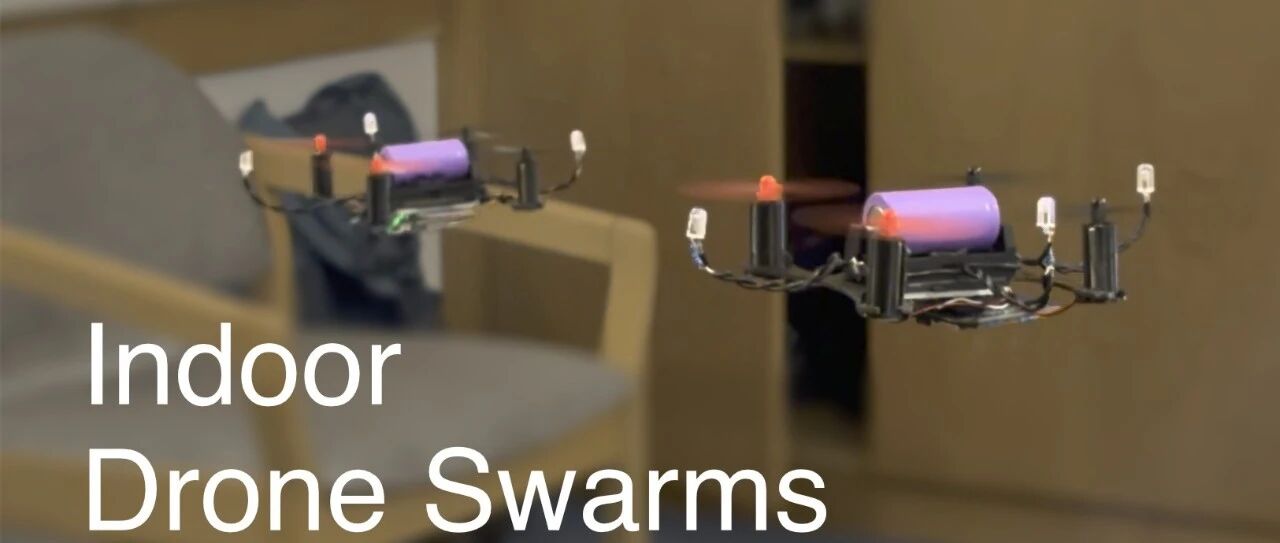
Low Cost Mocap是一个用ESP32构建的低成本室内运动捕捉系统,采用外部摄像头阵列结合计算机视觉算法,可实时追踪固定空间内物体的位置和姿态。该系统专为无人机自主飞行等应用场景设计,具有成本低、易于使用、多功能等特点。相比传统昂贵的运动捕捉系统,该开源项目提供了一种经济实惠且易于部署的解决方案,适用于室内无人机飞行、机器人导航等多种应用。
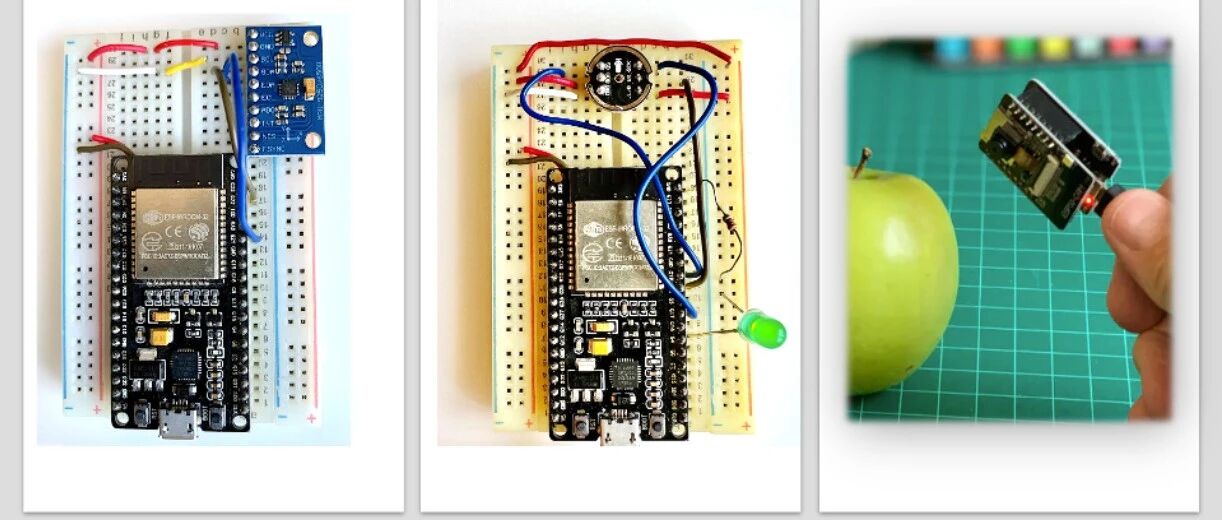
本文深入介绍了ESP32-TinyML技术,即在ESP32微控制器上运行机器学习模型。通过结合ESP32的Wi-Fi/蓝牙功能和TinyML,设备可实现本地化图像分类、声音识别、运动检测等AI功能,无需依赖云端。文章详细阐述了开发环境搭建步骤,包括硬件准备、软件配置、模型训练及部署流程,并提供了基于ESP32-CAM的图像分类实战案例。ESP32-TinyML技术为物联网设备赋予了低功耗、低成本的智能能力,具有广阔的应用前景。
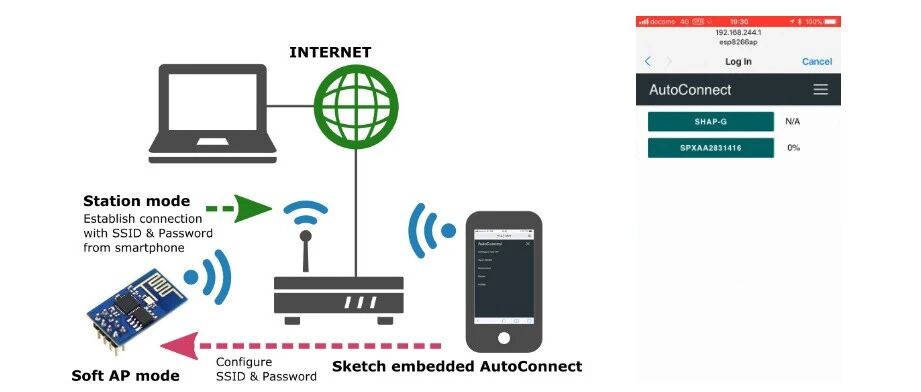
AutoConnect是一款强大的Arduino库,专门解决ESP8266/ESP32的WiFi配置难题。它支持运行时通过网页界面输入SSID和密码,彻底告别硬编码时代。自动保存连接信息到EEPROM,设备重启后自动连接。自带简洁直观的配置界面,还支持自定义网页和OTA无线升级。只需几行代码即可集成到现有项目,极大提升开发效率,是ESP8266/ESP32开发者必备的WiFi配置解决方案。
本文深入探讨了nghttp2库在ESP32嵌入式平台上的应用。nghttp2是一个用C语言实现的HTTP/2协议库,支持多路复用、头部压缩等高效特性。文章详细介绍了在资源受限的ESP32上使用nghttp2的注意事项,包括资源优化、网络配置、HPACK支持以及交叉编译等关键步骤。通过在ESP32上实现HTTP/2协议,物联网设备可以实现与云端服务器的高效稳定通信,显著降低延迟并提升数据传输效率,适用于智能家居、工业物联网等场景。
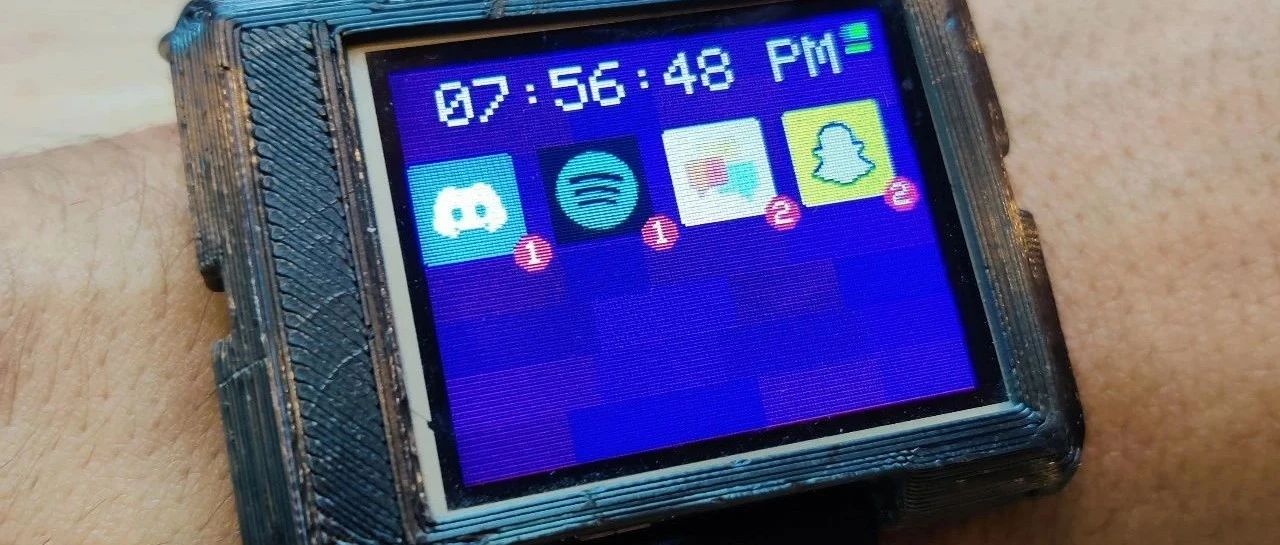
ESP32-Smart-Watch是一款基于ESP32芯片的开源智能手表项目,兼容Arduino IDE,采用3D打印外壳设计,通过Micro-USB接口实现串行通信和充电。该手表可通过蓝牙与手机连接,配套Android应用支持音乐播放控制和通知接收。目前V3版本正在积极开发中,新增应用图标点击查看通知、Spotify音乐控制、内置计算器等功能,并提供更强大的扩展性。对于爱好者和开发者而言,这是一个极佳的DIY智能手表平台。
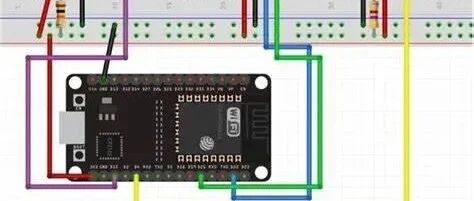
ESP32-BLE2MQTT是一款基于ESP32芯片的强大工具,能够将BLE设备与MQTT消息队列无缝连接。它支持双向通信,可将BLE设备的GATT特性映射到MQTT主题,实现数据获取与设备控制。该工具具备自动特性注册、主动读取、配置文件管理、广播设备支持以及OTA远程升级等功能,适用于智能家居、工业自动化、健康监测和资产跟踪等多种场景。基于ESP-IDF v5.2.1开发,提供稳定可靠的通信性能,且完全开源,方便开发者定制和扩展。
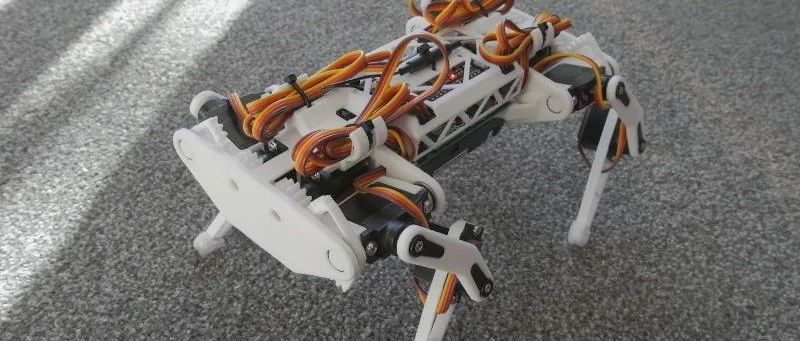
本文深入探讨了一个基于ESP32的小型四足机器人项目,尽管项目已停止维护,但其设计理念仍具学习价值。该项目使用12个TowerPro MG90D舵机驱动,配备2节18650电池供电。文章详细介绍了硬件配置、软件架构、舵机标定方法以及腿部组装流程。通过提供的标定工具和命令行工具,可以精确调整每个舵机的角度,实现机器狗的稳定运动。虽然项目存在IMU未实现、无专属PCB等不足,但作为学习ESP32应用、舵机控制和机器人运动学的参考案例仍具有很高价值。