esp32-robot-dog:一个基于 ESP32 的小型四足机器人
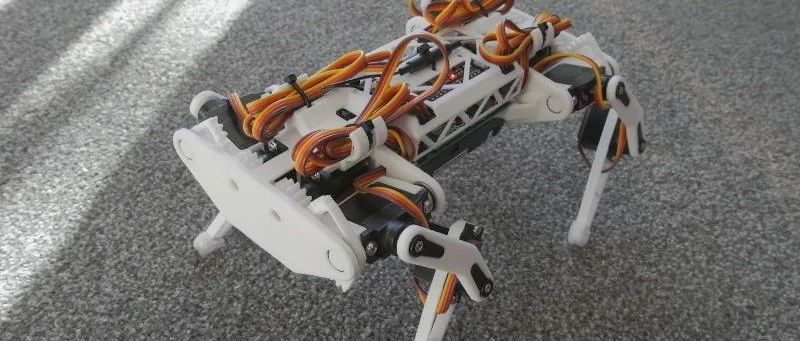
本文深入探讨了一个基于ESP32的小型四足机器人项目,尽管项目已停止维护,但其设计理念仍具学习价值。该项目使用12个TowerPro MG90D舵机驱动,配备2节18650电池供电。文章详细介绍了硬件配置、软件架构、舵机标定方法以及腿部组装流程。通过提供的标定工具和命令行工具,可以精确调整每个舵机的角度,实现机器狗的稳定运动。虽然项目存在IMU未实现、无专属PCB等不足,但作为学习ESP32应用、舵机控制和机器人运动学的参考案例仍具有很高价值。