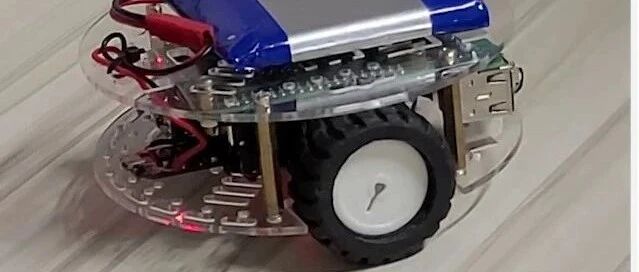
rpi-robot 是一个基于树莓派开发的机器人项目,旨在为机器人爱好者提供一个简单易用、功能丰富的机器人平台。该项目由开发者 rossning92 创建并开源在 GitHub 上,凭借其易于上手、功能强大、可扩展性强等特点,吸引了众多开发者和爱好者的关注。本文将详细介绍 rpi-robot 项目的构成、功能和使用方法,带领你走进树莓派机器人开发的世界。
项目架构
rpi-robot 项目的代码结构清晰,主要包含以下几个部分:
-
• device.py: 定义了与机器人硬件交互的接口,例如控制电机、读取传感器数据等。
-
• main.py: 主程序,负责启动 Web 服务器,处理用户指令,并调用
device.py中定义的函数来控制机器人。 -
• twowheel.py: 定义了双轮驱动机器人底盘的控制方法。
-
• install.sh: 用于安装项目所需依赖库的脚本文件。
-
• rpi-robot.sh: 用于启动机器人服务的脚本文件。
-
功能概述
rpi-robot 项目拥有以下主要功能:
-
• 远程控制: 通过 Web 界面,用户可以在手机或电脑浏览器上远程控制机器人。
-
• 人脸追踪: 机器人可以通过摄像头识别并追踪人脸,自动调整方向。
使用方法
1. 安装依赖库:
首先,你需要在树莓派上安装项目所需的依赖库。运行以下命令:
bash install.sh该脚本会自动安装 Python、TensorFlow、Flask 等库,以及 OpenCV 等图像处理库。
2. 启动机器人:
安装完成后,运行以下命令启动机器人:
bash rpi-robot.sh3. 远程控制:
机器人启动后,访问 http://<你的树莓派IP地址>:5000,即可进入 Web 界面进行远程控制。
人脸追踪功能
rpi-robot 使用 TensorFlow 和 OpenCV 实现人脸追踪功能。摄像头采集的图像会被传送到服务器,进行人脸检测和定位。根据检测结果,机器人会调整方向,使摄像头始终对准人脸。
项目特点
rpi-robot 项目具有以下几个特点:
-
• 入门级: 该项目简单易懂,即使没有机器人开发经验,也可以快速上手。
-
• 功能强大: 项目提供了远程控制、人脸追踪等实用功能,为后续开发提供了基础。
-
• 可扩展性强: 项目代码结构清晰,方便开发者根据需要添加新的功能。
应用场景
rpi-robot 项目可以用于各种机器人应用场景,例如:
-
• 教育: 用于机器人教学,帮助学生学习机器人控制和编程。
-
• 娱乐: 制作人脸追踪机器人,与人互动,提供娱乐功能。
-
• 安全: 作为智能巡逻机器人,实现人脸识别,提高安全保障。
结语
rpi-robot 项目为树莓派机器人开发提供了一个良好的入门平台。通过该项目,你可以学习机器人控制、图像处理、Web 开发等技术,并制作出属于你自己的机器人。
项目地址:https://github.com/rossning92/rpi-robot