第8期 从零造一台 ESP32 自平衡小车|欧拉角计算
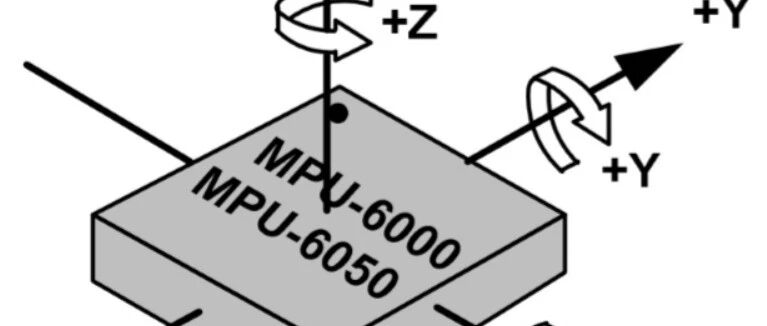
本文系统讲解三维空间中描述刚体姿态的欧拉角概念,重点剖析其致命缺陷“万向锁”现象及四元数替代方案。通过对比arctan与arctan2函数的返回值范围,明确工程实践中为何普遍采用后者进行全象限角度计算。结合ESP32自平衡小车项目,详细推导MPU6050陀螺仪积分法与加速度计重力分解法的数学原理,客观评估两者在高频响应、零点漂移及运动干扰下的性能差异。文章最后给出实际安装校准建议,为开发者实现稳定可靠的姿态解算提供实用参考。